

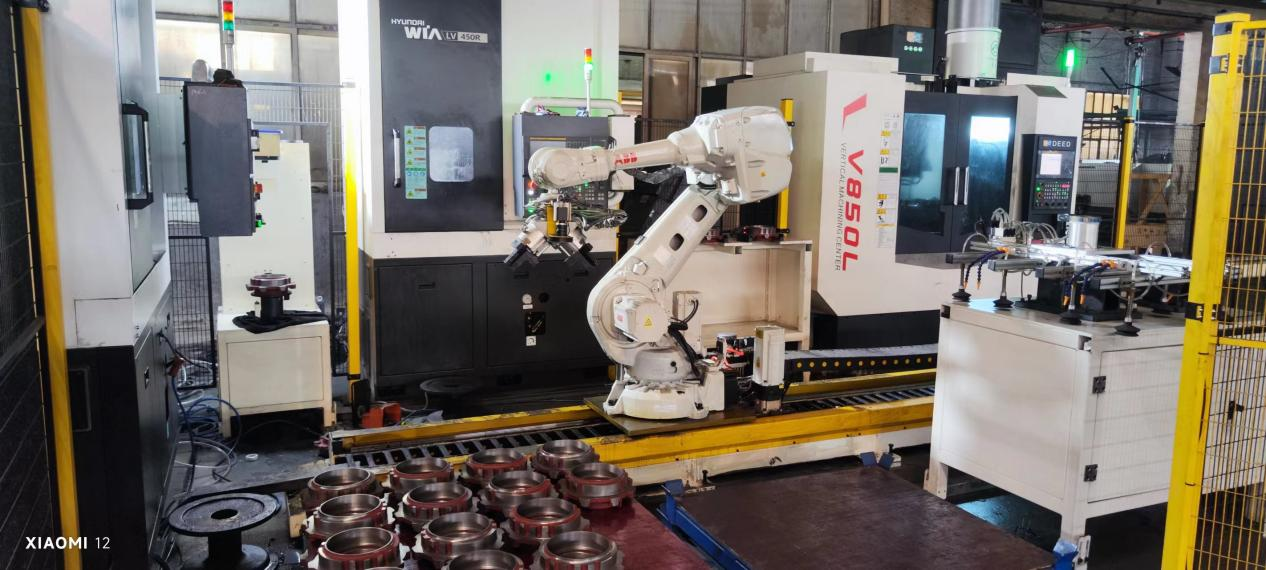
ថ្ងៃនេះ ករណីដែលខ្ញុំចង់ចែករំលែកជាមួយអ្នកគឺគម្រោងឈរបូកនឹងមូលដ្ឋានទ្រទ្រង់។ គម្រោងនេះប្រើប្រាស់មនុស្សយន្តដោះស្រាយ និងផ្លូវដែកដី ប្រើប្រាស់ប្រព័ន្ធមើលឃើញដើម្បីបញ្ចប់ការដាក់ជង់ដោយស្វ័យប្រវត្តិ ការតម្រឹមដោយស្វ័យប្រវត្តិ និងបញ្ចប់ការងារផ្ទុក និងផ្ទុកដោយស្វ័យប្រវត្តិនៃដំណើរការឈរបូកនឹងឧបករណ៍ម៉ាស៊ីន។
ការលំបាកនៃគម្រោង៖សម្ភារៈការងារសម្រាប់ដាក់តង្កៀបទាំងមូលដោយដៃ ដោយស្រទាប់នីមួយៗផ្ទុក 5-8 ទីតាំងទាក់ទងនៃការងារ និងមុំមិនថេរទេ ម៉ាស៊ីនបញ្ឈរត្រូវធានាថាមុំដូចគ្នា។
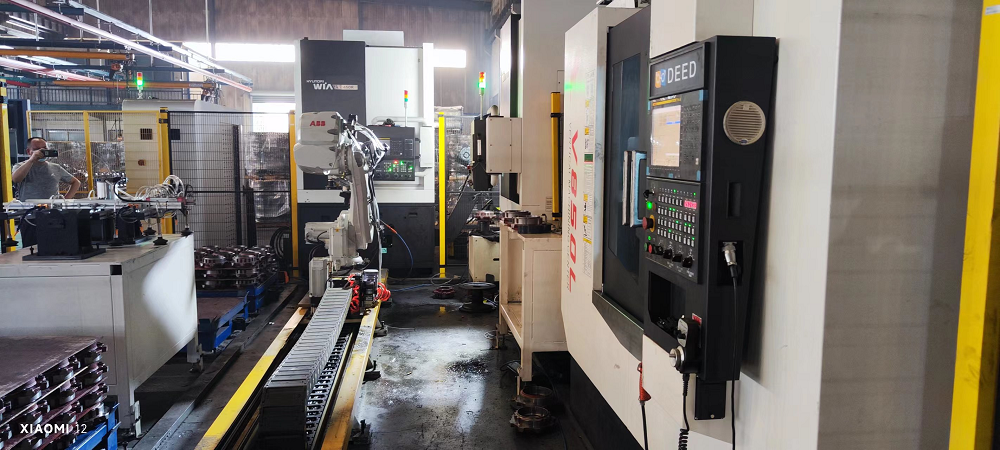
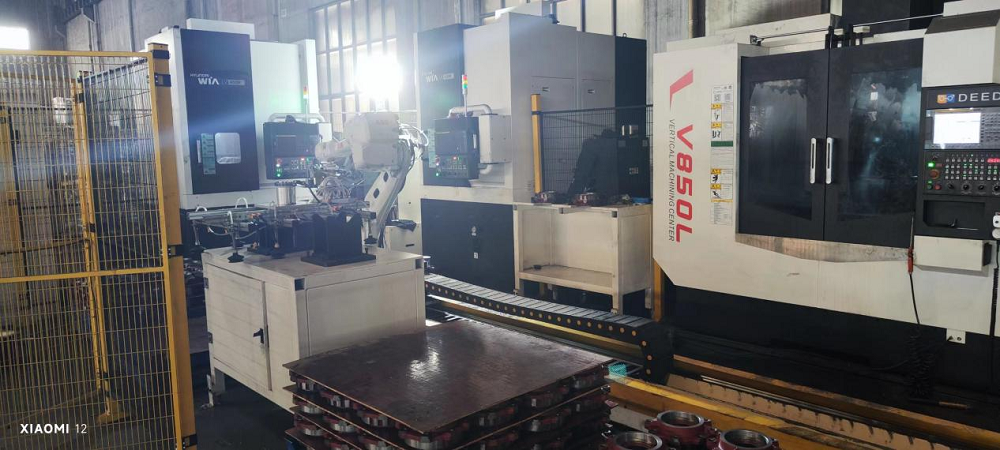
ចំណុចលេចធ្លោនៃគម្រោង៖ទីតាំងផ្ទុករបស់មនុស្សយន្តប្រើប្រាស់ឧបករណ៍កំណត់ថាស ដើម្បីធ្វើការកំណត់ទីតាំងសម្ភារៈទ្រទ្រង់ទាំងមូល។ ប្រព័ន្ធចក្ខុវិស័យ 2D ត្រូវបានបន្ថែមទៅផ្នែកខាងមុខនៃចំណុចទាញរបស់មនុស្សយន្ត ដែលអាចស្វែងរកចំណុចកណ្តាលសម្ភារៈនៅក្នុងថាសដោយស្វ័យប្រវត្តិ ហើយចាប់យកសម្ភារៈសម្រាប់រទេះ។ នៅផ្នែកខាងក្រោយនៃដំណើរការយានយន្តបញ្ឈរ បន្ថែមប្រព័ន្ធចក្ខុវិស័យ 2D និងឧបករណ៍បង្វិល servo កែតម្រូវមុំនៃស្នាដៃ និងបន្ថែមសម្ភារៈទៅបញ្ឈរ។ តាមរយៈកិច្ចសហប្រតិបត្តិការនៃប្រព័ន្ធចក្ខុវិស័យ និងប្រព័ន្ធគ្រប់គ្រង servo ភាពត្រឹមត្រូវនៃម៉ាស៊ីន។
ពេលវេលាបង្ហោះ៖ ថ្ងៃទី ២១ ខែធ្នូ ឆ្នាំ ២០២៣


